rFPro 场景仿真软件
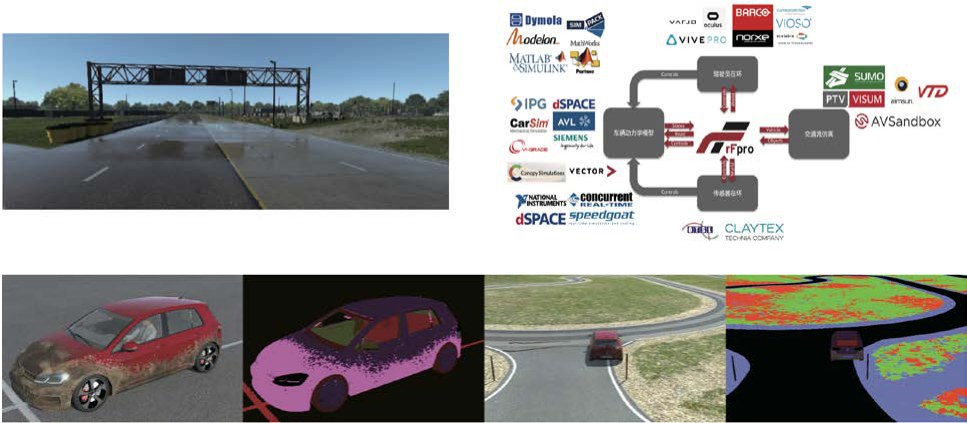
rFPro 是一款高保真仿真环境软件,专为自动驾驶与 ADAS 系统的开发与验证而设计。它通过基于真实激光扫描的毫米级精度数字道路模型,与物理级精确的光线追踪渲染引擎,构建了一个可复现、可扩展的“地面真相”级虚拟世界。rFPro 能精确模拟摄像头、激光雷达、雷达等传感器的物理特性与信号输出,为算法测试、传感器融合及 V2X 验证提供支持。
其核心价值在于,将大量、危险或难以复现的真实世界驾驶场景安全、高效、可重复地“搬入”实验室,从而加速智能汽车的研发周期,并保障功能安全验证的完备性。
产品特点
·场景库与高效场景生成:支持参数化场景与批量运行,覆盖 corner cases;可配置其他交通参与者的行为模型与交互规则,用于复杂交通情境
·高保真数字孪生与传感器逼真度:基于实采数据构建道路几何、车道线、标志标牌等要素,实现与真实道路一致的“数字孪生”环境;对时间、天气、光照、阴影、反射等进行一致性建模,用于评估感知在不同环境条件下的稳健性;支持对摄像头、激光雷达、毫米波雷达等生成接近真实传感器输出的数据流,便于算法闭环验证
·面向自动驾驶的闭环测试:适用于 AEB、ACC、LKA、变道、汇入汇出、交叉口等典型 ADAS/AD 场景的批量验证;同一场景、同一随机种子下可重复得到一致结果,便于回归测试和问题定位;在仿真中运行规划/控制算法,车辆行为反向影响场景演化,形成“感知-决策-控制-环境反馈”闭环验证
·统一自动驾驶开发平台:支持感知、决策、规划与控制算法在同一平台中调试、训练和测试
·高保真传感器仿真:集成摄像头、激光雷达、毫米波雷达等高精度传感器模型,支持传感器融合测试
·合成训练数据生成:自动生成工程级标注数据,提升训练数据生产效率并降低成本
·真实数字孪生环境:基于真实道路数字孪生和光线追踪渲染,提供高质量训练与测试场景
·场景管理与泛化测试:支持 OpenSCENARIO、OpenDRIVE,可快速配置天气、交通、行人和边缘危险场景
·闭环算法验证:支持从虚拟传感器感知到决策规划、车辆控制的完整闭环测试
·大规模并行仿真:兼容云端 HPC,可并行运行大批量驾驶场景,验证长期性能与稳定性
·HIL / SIL / DIL 测试支持:支持硬件在环、软件在环和驾驶员在环测试,覆盖算法开发到人机协同评估
·传感器配置优化:支持数百个传感器并行测试,便于优化传感器布局与配置方案
·L2/L3 自动驾驶验证:适用于 L2/L3 自动驾驶功能开发、边缘场景测试和用户体验优化
产品图片


