车辆动态机器人
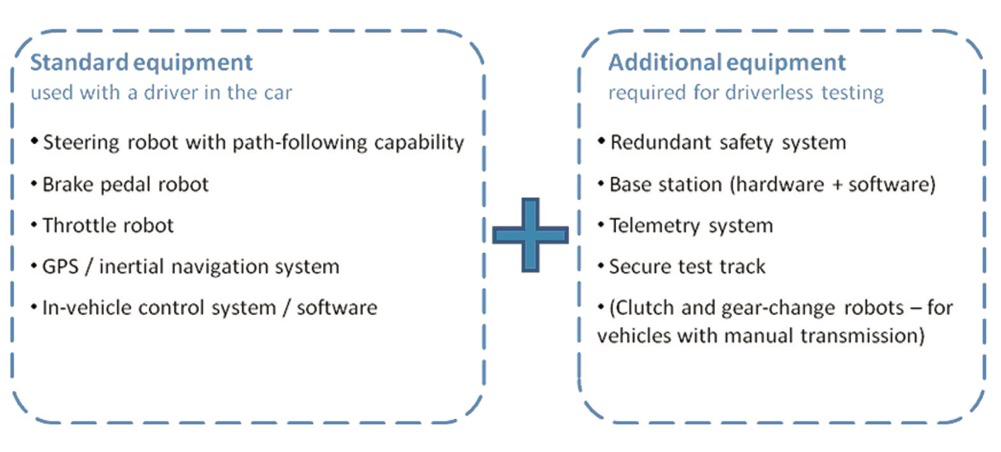
车辆动态测试机器人系列由转向机器人、制动踏板机器人、油门踏板机器人、换挡/离合机器人等组成,通过向车辆转向、制动、油门及换挡机构施加精确、可重复的输入,在道路或试验室完成高精度车辆动态测试。其中转向机器人已在全球广泛应用,目前已有 1350 余套系统投入使用,除车辆动态测试和转向系统开发外,其路径跟随功能还可用于多种与转向系统无关的试验。自 2008 年以来,我们将系列机器人与路径跟随功能整合为无人驾驶测试系统,实现驾驶员无需乘车的无人驾驶测试,降低试验员风险,主要应用于车辆动态测试、ADAS(高级驾驶辅助系统)测试、滥用测试和耐久性测试等。
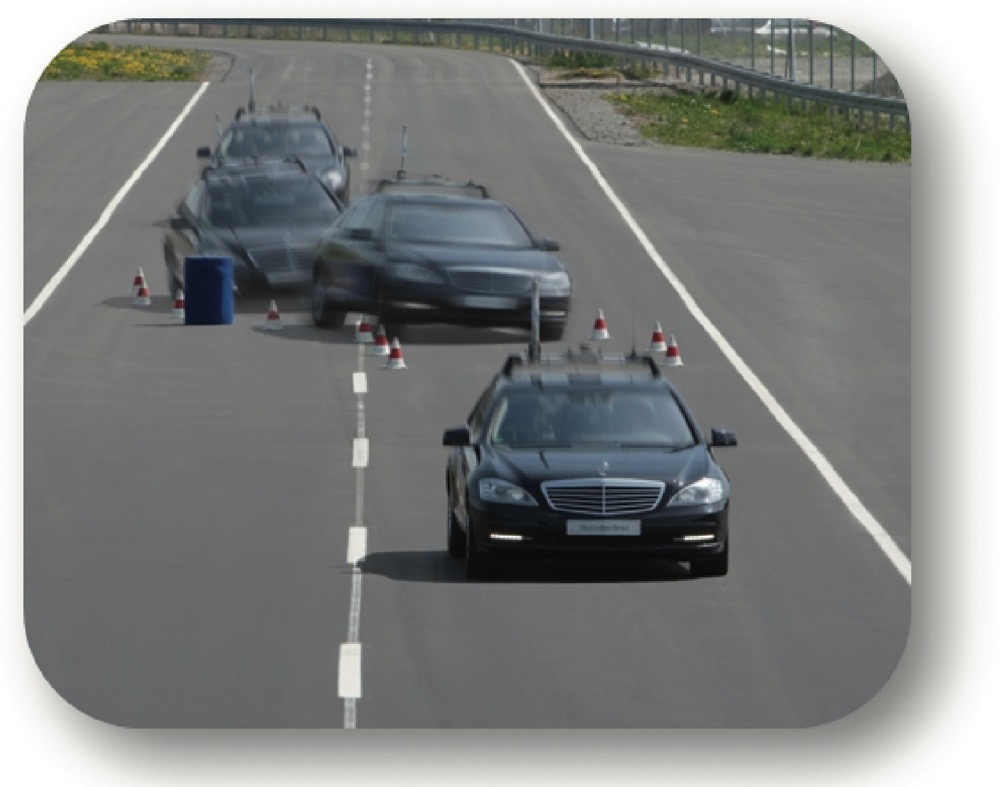
配合经 GPS 校正的惯性运动测量系统,转向机器人可引导车辆沿设定好的路径行驶:使用 DGPS 差分运动包时路径跟随精度可达 2cm,最高路径跟随速度可达 220km/h,常用于避障试验,如测试转向过度或转向不足的定圆试验、ISO 双变道试验、蛇形试验、闭环绕圈计时测试等。路径可通过人工驾驶学习记录、路径生成软件中的几何线段或原始 ASCII 数据三种方式创建。
产品特点
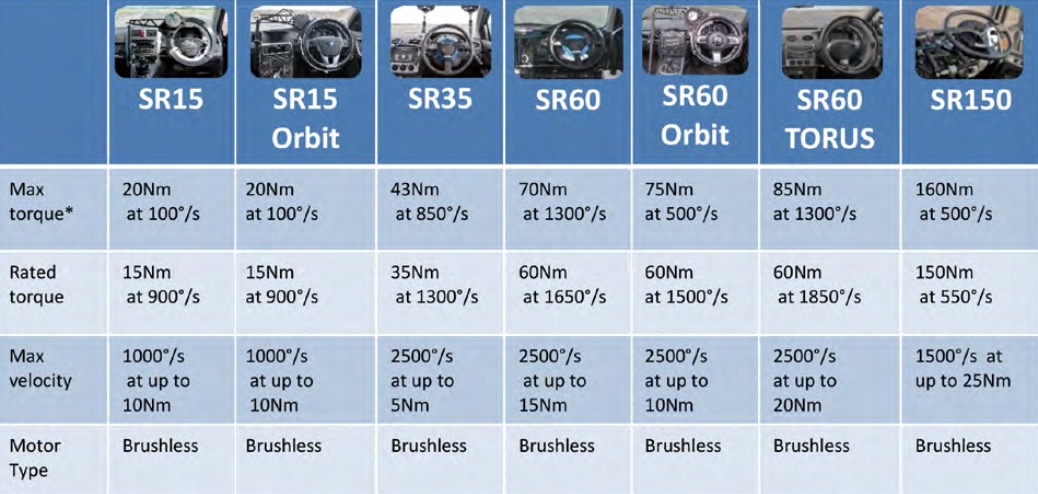
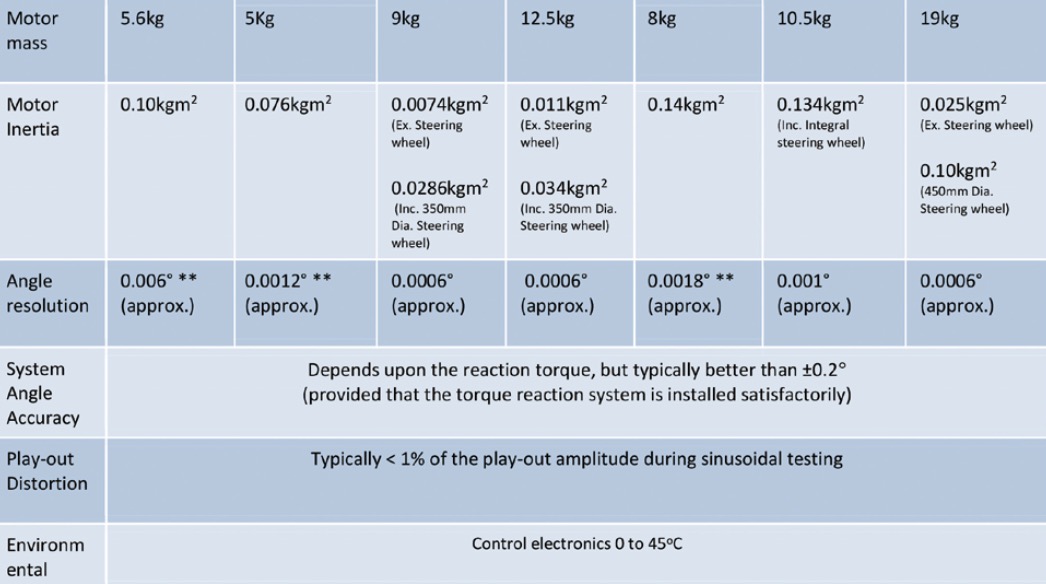
·转向机器人系列由计算机控制,典型型号 SR30、SR60 额定扭矩输出 30/60 N·m,SR150 额定扭矩 150Nm@550°/s,可用于卡车或客车动力转向失效状态下的测试(如认证试验);系统角度精度通常优于 ±0.2°(取决于反作用扭矩及扭矩反作用系统的正确安装)
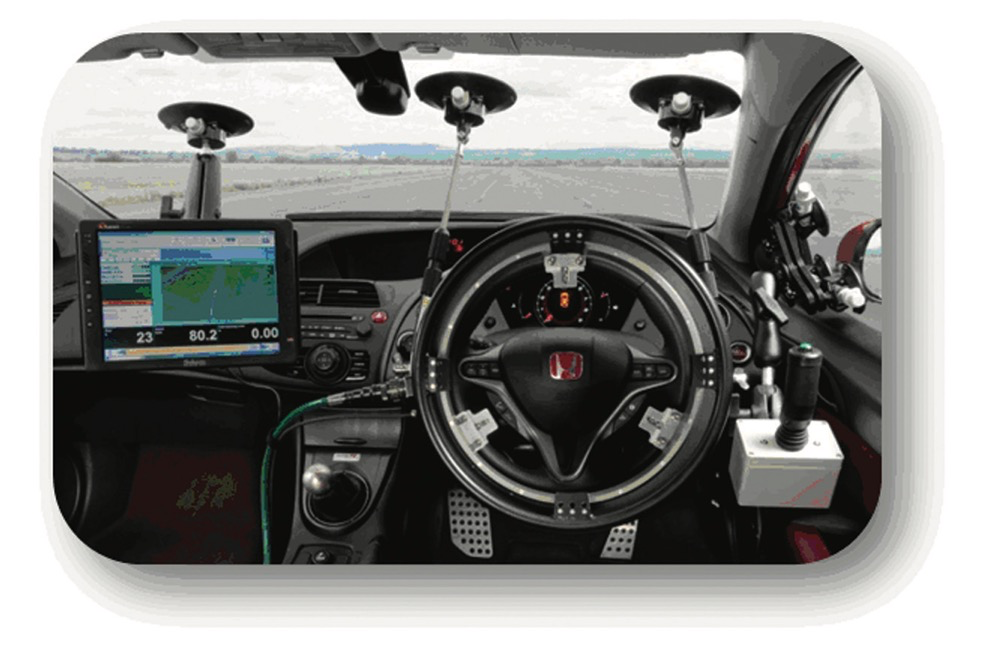
·Halo 环形电机采用低摩擦直接驱动电机与轻便外壳,与 SR60 Torus 相比转动惯量降低 8.5%、开环摩擦力降低 30%;中空设计允许安全气囊正常展开,适用于操控稳定性、ESC、AEB、ADAS 及 Euro NCAP Emergency Steering Support(ESS)等测试
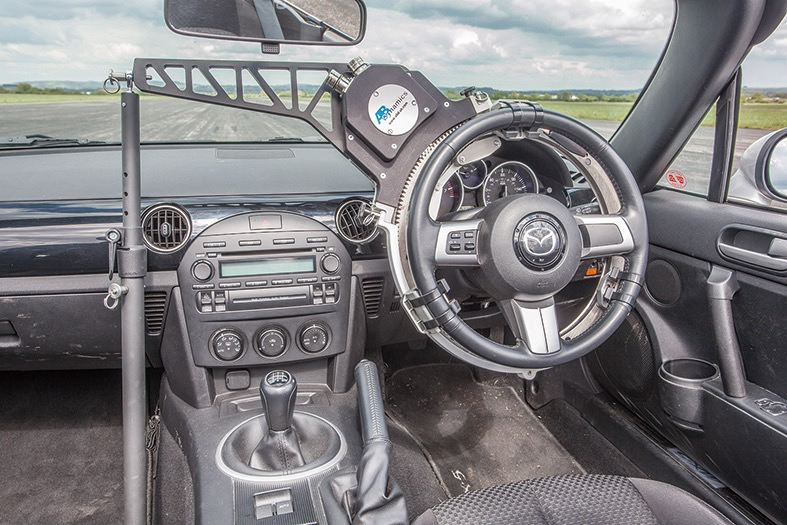
·转向机器人支持方向盘转角控制与转矩控制,提供直接安装(装到转向柱)和间接安装(通过适配器装到原车方向盘)两种方式,内置 SR Single Sine、SR Slowly Increasing Steer、FMVSS126、Regulation 13-H 等大量标准试验模板
·制动踏板机器人支持位置、力、减速度、制动管路压力及辅助速度控制五种控制模式;安装后车辆仍可正常安全驾驶,无需在车上钻孔,可测量踏板行程(高精度编码器)和制动力(两种力传感器可选)
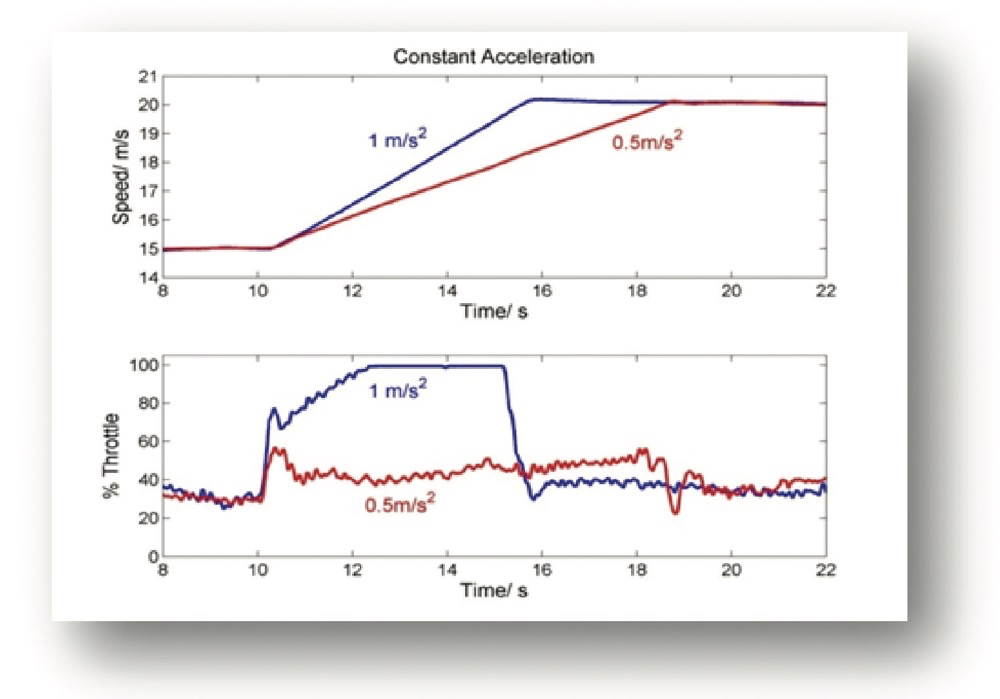
·油门踏板机器人 AR1 安装简单快速(安装到座位导轨),可与 GPS、五轮仪、轮速编码器、车辆 CAN 总线车速数据等多种速度反馈传感器兼容使用
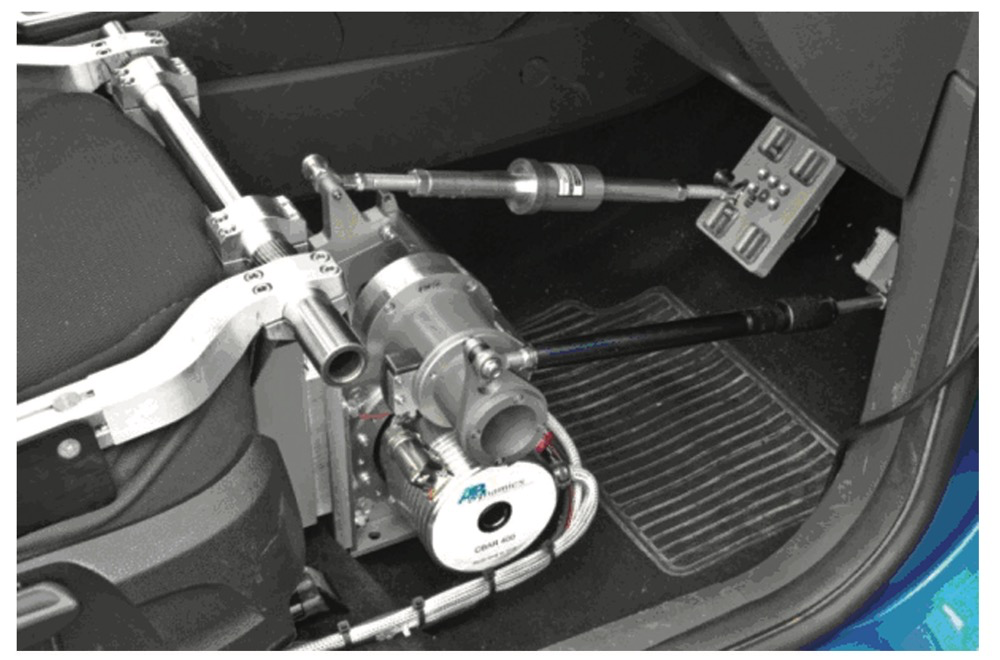
·各机器人可相互组合使用,构成无人驾驶测试系统,实现驾驶员无需乘车的无人驾驶测试
主要产品/子产品
转向机器人(SR15/SR35/SR60/SR150 等)
由计算机控制、向车辆转向系统施加输入的精确可重复测试设备。标准模型 SR30、SR60 提供 30/60 N·m 额定扭矩;SR150 为扭矩最大的型号(额定 150Nm@550°/s,短时最大 160Nm@500°/s),适用于卡车、客车及动力转向失效状态下的认证试验。另有 SR15 Orbit、SR60 Orbit、SR60 Torus 等中空环形电机型号,部分支持正弦停滞/鱼钩试验、耐久性/误用测试及 SPT 插件。
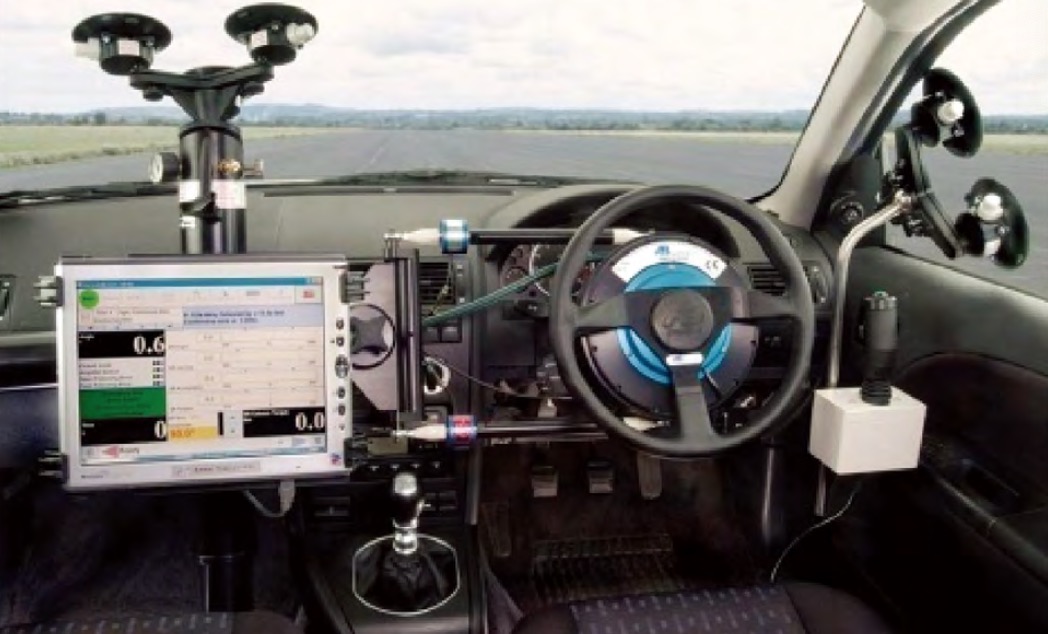
Halo 环形电机转向机器人
采用低摩擦系数直接驱动电机和轻便外壳材料的中空环形转向机器人,转动惯量和摩擦力较低,并保留中空环形电机可允许安全气囊正常展开的优势。最大扭矩(短时)90Nm@500°/s,额定扭矩 75Nm@1500°/s,最大转角速度 2500°/s(10Nm 以下),电机重量 9kg。
TD 型转矩反作用机构
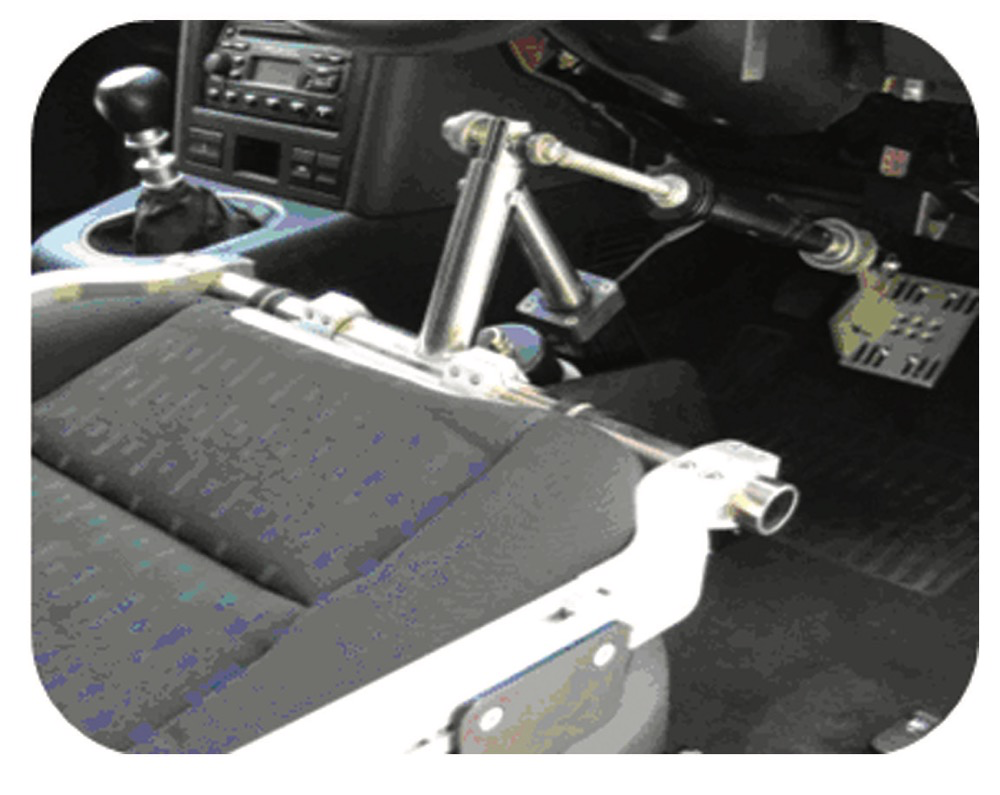
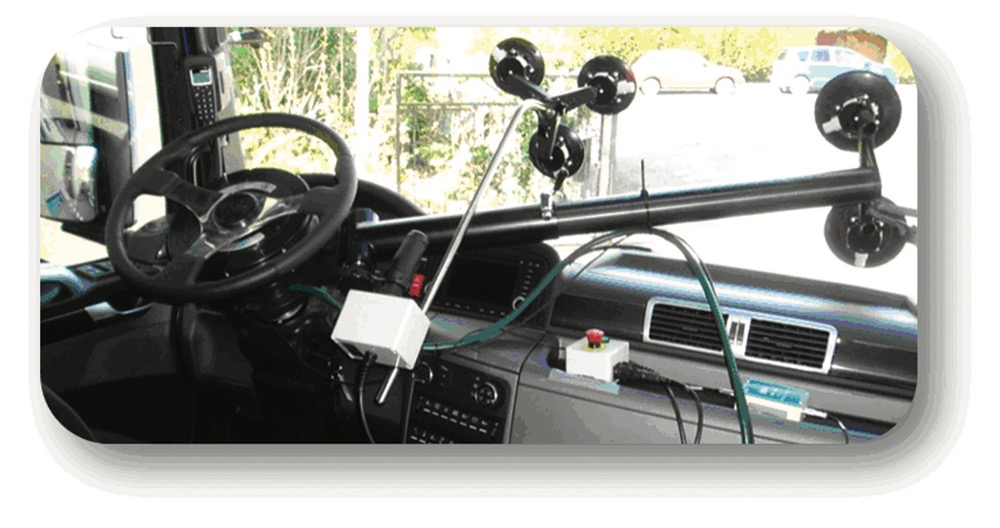
安装到副驾驶座位螺栓上的转矩反作用方案,不带转矩测量传感器(可由电机电流估算或加装圆柱型转矩传感器,仅限直接安装方式的 SR30、SR60)。转矩反作用机构另有标准型(含转矩测量、司机可见度良好、安装稳固)、S 型挡风玻璃安装及 SR150 专用挡风玻璃安装臂等方案可选。
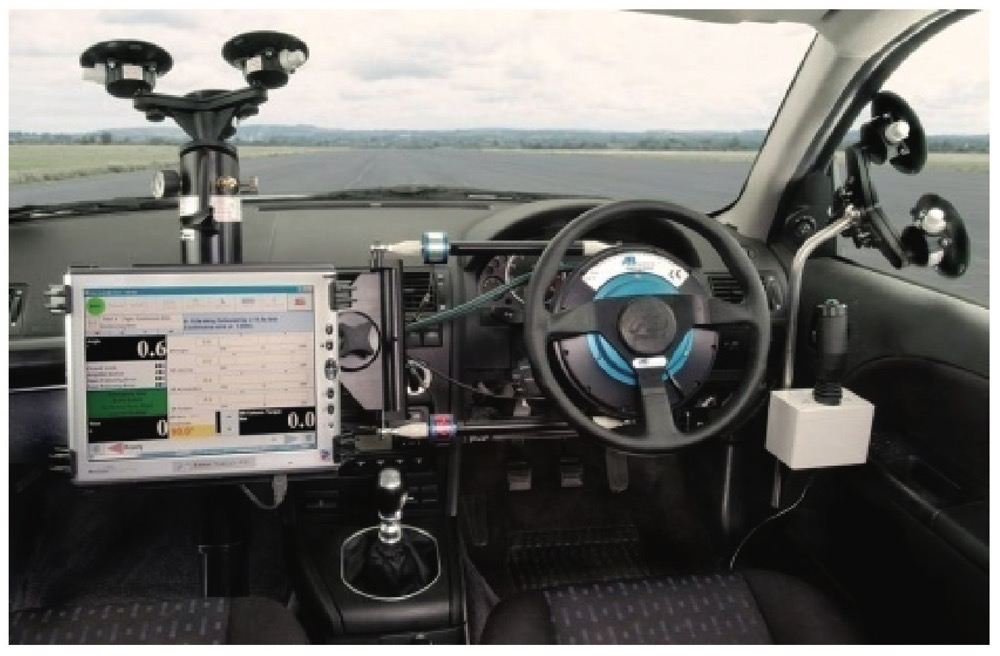
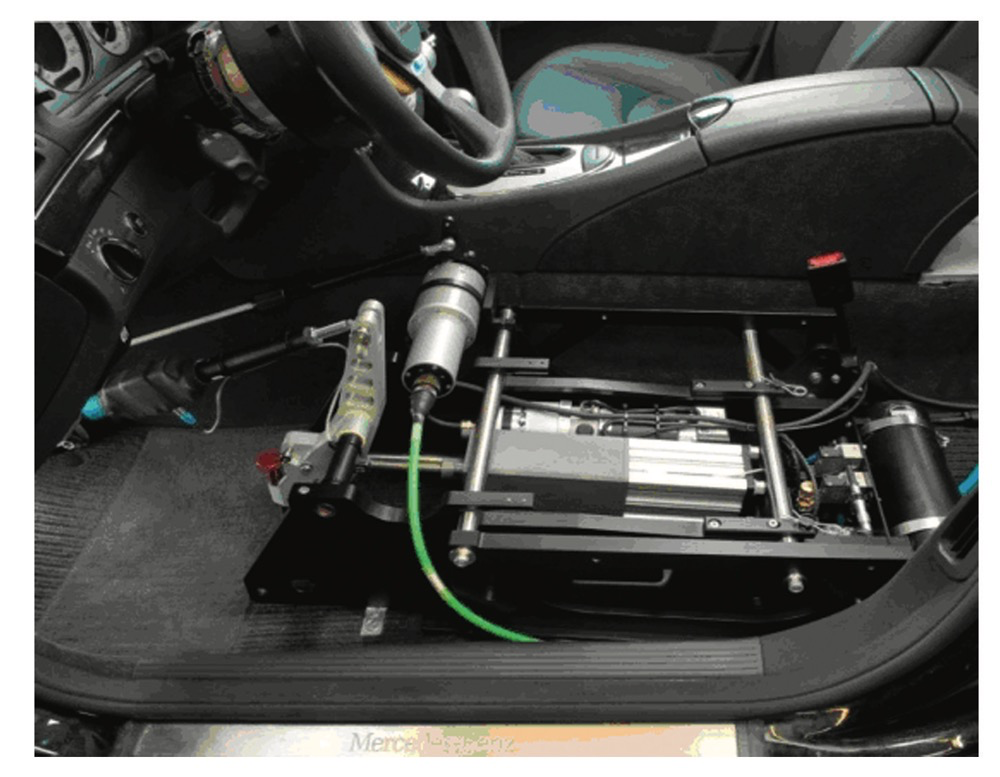
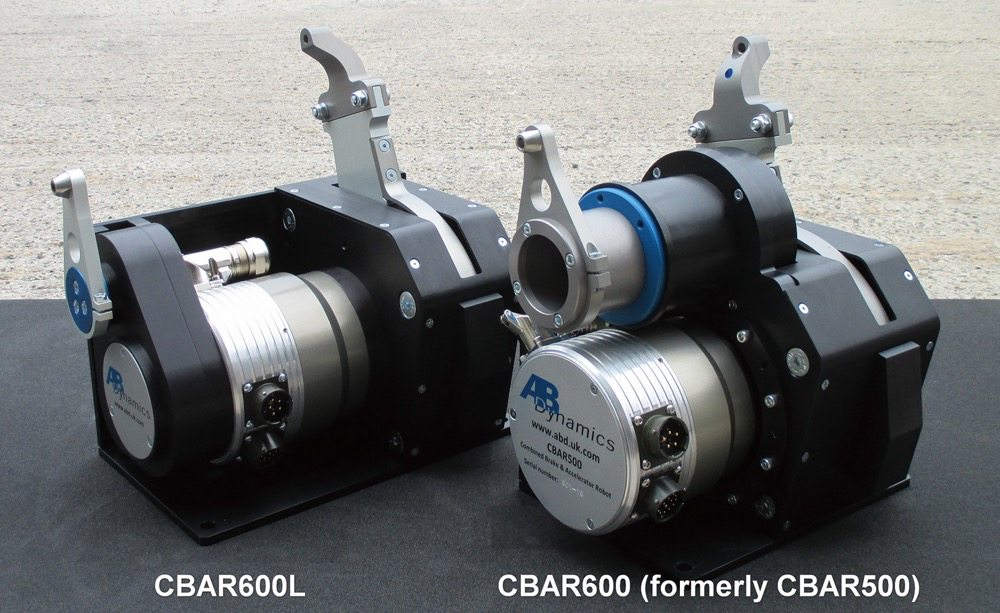
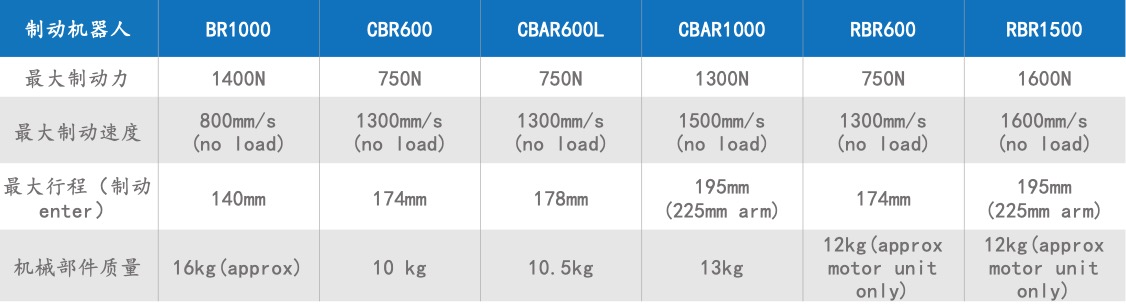
制动踏板机器人(CBR600L/CBR600/RBR1500/CBAR1000)
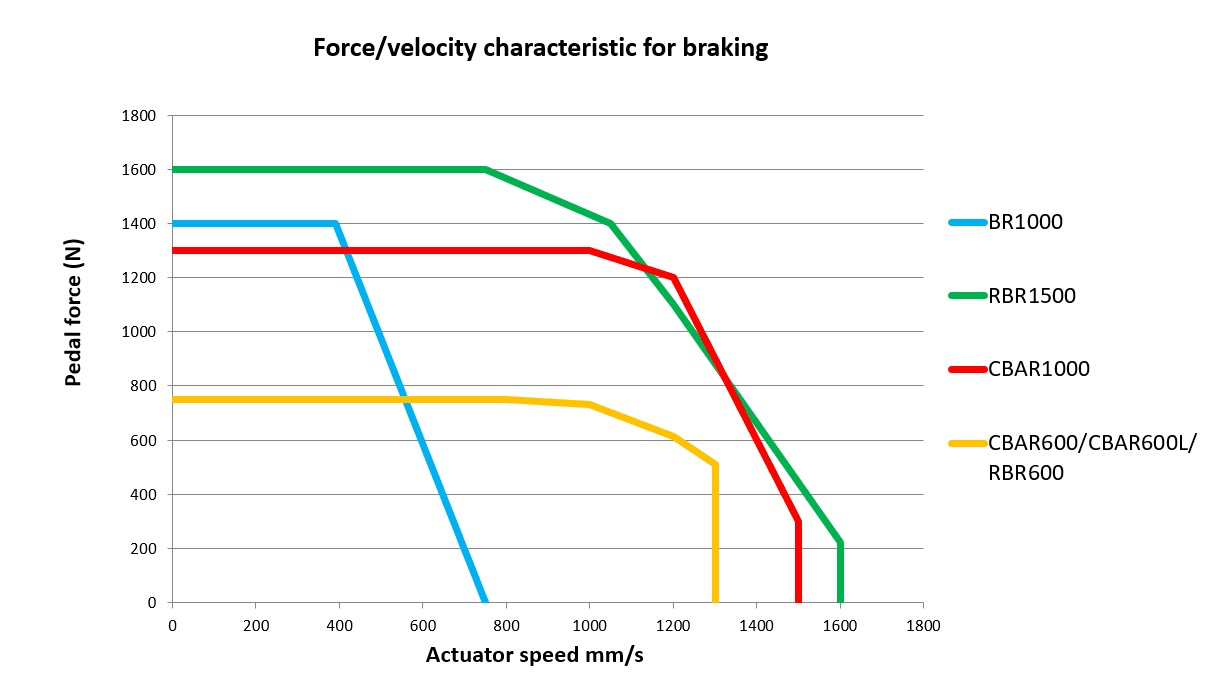
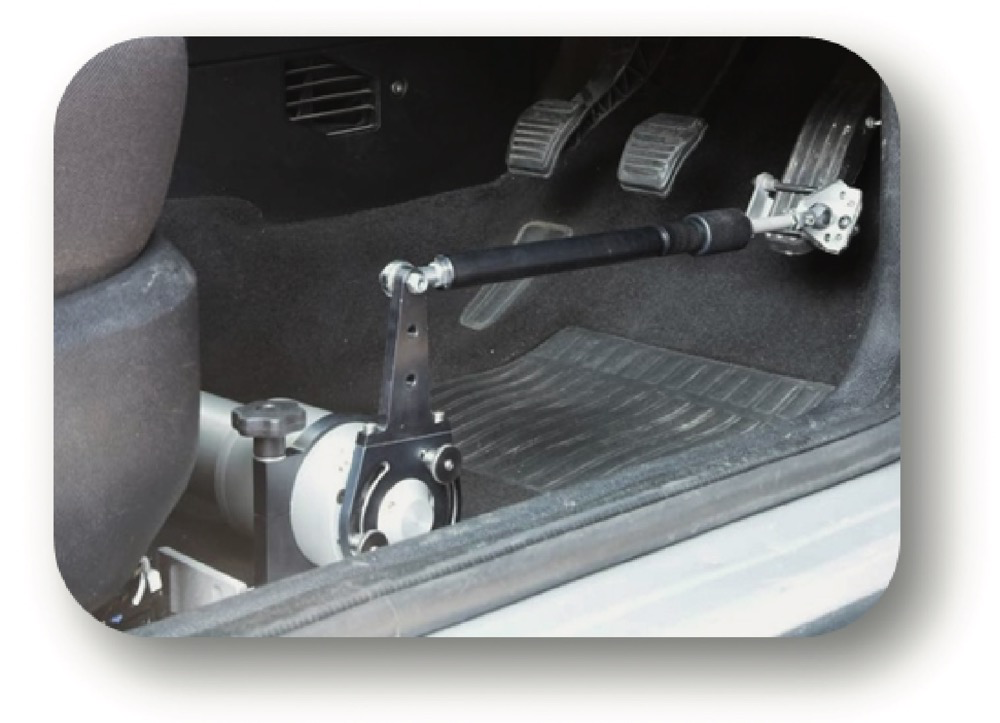
向车辆制动踏板施加输入、在道路或试验室进行精确可重复测量,适合轿车和卡车使用。CBR600L/CBR600 最大制动力 750N,CBAR1000 1300N,RBR1500 1600N;最大制动速度最高 1600mm/s(空载),最大行程最高 195mm(225mm 臂)。内置 BR Trapezoidal Step、BR External Follow 等标准试验模板,可与转向机器人结合使用。
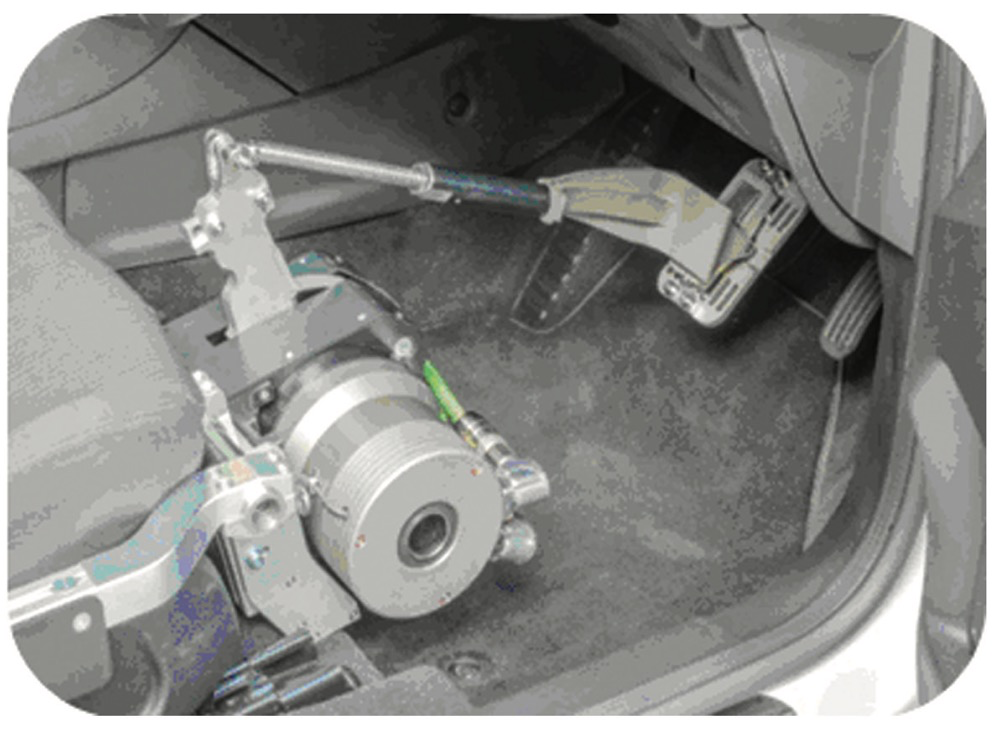
油门踏板机器人(AR1)
实现油门踏板精确控制和车辆速度精准控制,可单独使用或与转向机器人、制动踏板机器人组合。最大连续踏板力约 150N(70mm 臂)/110N(95mm 臂),最大油门踏板行程约 130mm(70mm 臂)/180mm(95mm 臂),最大踏板速度约 300mm/s(95mm 臂)。内置 AR Speed Throttle Event、AR User Defined 等标准试验模板。
换挡机器人和离合机器人
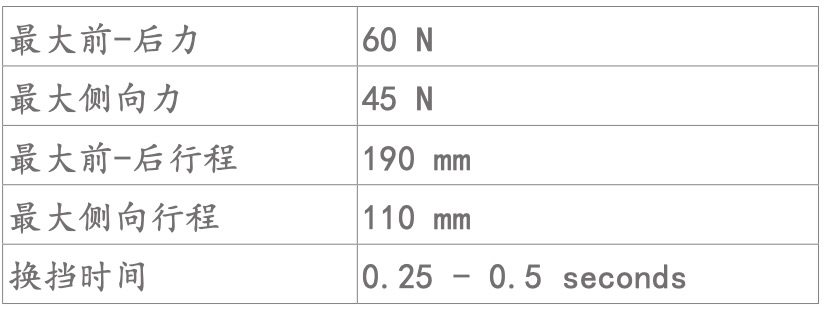
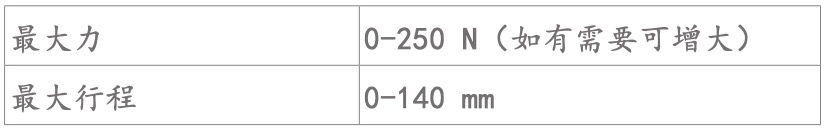
主要用于手动换挡车辆的无人驾驶测试。换挡机器人采用两个电机实现换挡手柄 X-Y 两方向控制(最大前后力 60N、最大侧向力 45N、前后行程 190mm、侧向行程 110mm、换挡时间 0.25~0.5 秒),可选单电机版本用于自动变速器车辆换挡控制;离合机器人有两种类型,分别配合 CBAR 或 BR/AR 使用,最大力 0~250N、最大行程 0~140mm。
无人驾驶测试系统
整合转向机器人、制动踏板机器人、油门踏板机器人、离合/换挡机器人及路径跟随功能的无人驾驶测试方案,实现驾驶员无需乘车的无人驾驶测试,降低试验员风险,主要应用于车辆动态测试、ADAS 测试、滥用测试和耐久性测试。

产品图片