摄像机跟踪系统
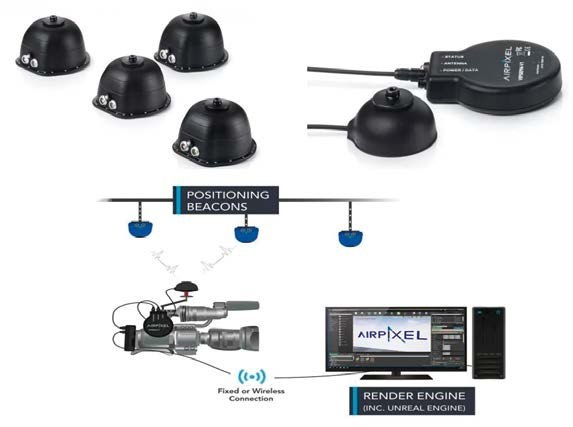
AirPixel 摄像机追踪系统将超宽带(UWB)无线电信号与惯性传感器相结合,原理类似于 GPS 系统:接收器通过与多个信标通信来计算其位置和方向。由于不依赖编码器或光学跟踪,AirPixel 不受照明或天气条件变化的影响,在强光照或光照变化较大的场景中依然能稳定输出定位数据;UWB 与惯性传感器的结合可高精度跟踪大范围内的所有摄像机运动,保障整个场馆的跟踪数据准确。
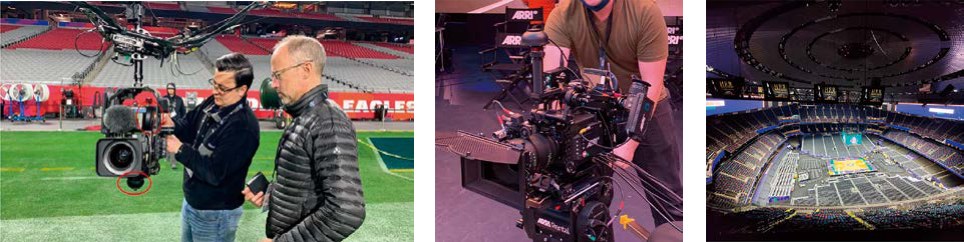
AirPixel 直接与摄像机集成以捕获焦点、光圈和变焦值,使图形可与摄像机生成的运动及其物理运动交互,并与虚幻引擎等主流渲染解决方案无缝集成,数据使用 AirPixel 或 FreeD 协议输出。系统可与许多摄像机系统配合使用,已用于移动摄影车、斯坦尼康、臂架和飞猫摄像机,可在包括完全黑暗在内的任何照明条件下工作,为传统上难以或不可能跟踪的镜头提供准确数据。
AirPixel XT 版本以高精度 GNSS RTK 技术为核心,通过接收基站或网络的差分修正数据,将原本米级误差的 GNSS 信号提升至厘米级精度;依托 GNSS RTK 与 IMU 的深度融合算法减少漂移、跳变与抖动,部署流程简化,前期完成系统标定后,现场通常五分钟内即可就绪并输出稳定数据,尤其适用于大型户外制作环境。
产品特点
·UWB 高精度定位(AirPixel)/ GNSS RTK 厘米级定位(AirPixel XT):即使设备高速移动或处于复杂环境,也能保持稳定、精准的绝对三维定位
·IMU 高速融合:在卡尔曼滤波框架下实时融合 IMU 与 UWB/GNSS 数据并不断修正漂移与误差,信号短暂受干扰时仍提供连续、平滑的运动轨迹
·不依赖编码器或光学跟踪,不受照明或天气条件变化影响,可在包括完全黑暗在内的任何照明条件下工作
·初始设置可在几个小时内完成,重新初始化只需通电后 2 分钟内完成(AirPixel XT 系统标定后通常五分钟内就绪)
·提供 FreeD 及 VIPS 两种数据输出协议,采用时间戳同步机制,保障定位数据与现场视频信号严格对齐,避免画面漂移、抖动或延迟错位
·直接集成摄像机焦点、光圈和变焦值,与虚幻引擎等流行渲染解决方案无缝集成
·适用于移动摄影车、斯坦尼康、臂架、飞猫摄像机等多种摄像机系统,在传统红外或光学方案难以工作、容易丢失追踪或无法覆盖的场地仍能提供稳定的 AR 融合效果
主要产品/子产品
AirPixel(UWB+惯性)
基于 UWB 定位信标与 IMU 融合的摄像机追踪系统,通过室内顶部布设的定位信标(Positioning Beacons)与摄像机端接收器解算位置和姿态,适用于演播室、体育场等大范围场景的 AR 叠加与虚拟制作,支持 Fixed 或 Wireless 连接接入渲染引擎(含 Unreal Engine)。
AirPixel XT(GNSS RTK+IMU)
以 GNSS RTK 为核心、融合 IMU 的摄像机跟踪系统,厘米级稳定定位,即插即用式连接架构与轻量化初始化,适用于大型户外制作环境,曾在内蒙古那达慕大会(飞猫)、田径赛事(飞猫+无人机、斯坦尼康)、大型场馆演出等场景应用。
产品图片


