低空经济测试解决方案
泽尔低空经济测试解决方案面向民用多旋翼无人机、eVTOL 等低空飞行器的研发验证、型式试验、质量检测及适航验证需求,覆盖低空飞行性能测试、低空整机测试、旋翼动力系统测试、低空安全系统测试、飞行仿真模拟等板块,方案依据 GB 42590-2023《民用无人驾驶航空器系统安全要求》、GB/T 38058-2019《民用多旋翼无人机系统试验方法》等标准设计。
方案组合包括 AirTest 数采分析软件与远程数据链路、质量质心测量台、低空三轴转台、低空噪声检测系统、旋翼动力系统测试方案、低空立式跌落试验台、无人机整机及结构件静力加载系统、GNSS 模拟器+室内定位方案以及基于 UE5 视景与 JSBSim/Matlab/Simulink 动力学平台的低空飞行模拟器,可按被测对象、适用标准和具体工况灵活组合与定制。
产品特点
·低空飞行性能测试:远程通讯链路满足 ≥5km 场景实时回传,试验数据与飞行轨迹同步回放,WGS84 与东北天坐标系自动转换,支持数据存储及事后处理
·AirTest 数采分析软件内置 GB 42590-2023/GB/T 38058-2019 相关试验项目数据处理模板,按适用标准计算最大平飞速度、最大爬升速率、定点悬停、最大起飞质量、最大作业半径等试验指标,自动生成试验报告
·质量质心测量台严格对标 GB/T 38058-2019 第 6.2.4 条'质量和质心'要求,具备大载重高精度称重、三维质心自动定位、多姿态质心解算与全过程数据采集能力
·低空三轴转台支持 GB/T 38058-2019 第 6.6.1 条静态姿态精度相关试验,具备高精度三轴姿态激励、大角速率/大角度运动、位置-速率-摇摆多模式控制能力
·低空噪声检测系统根据 GB 42590-2023 设计,集成噪声、温湿度、气压、风速、雨量等测量,精确捕捉和分析无人机噪声强度与频谱特征
·低空立式跌落试验台依据 GB 42590-2023 第 5.6 条设计,可开展等效 10m 高度的整机自由跌落试验;静力加载系统可依据第 5.4 条结构强度试验方法配置
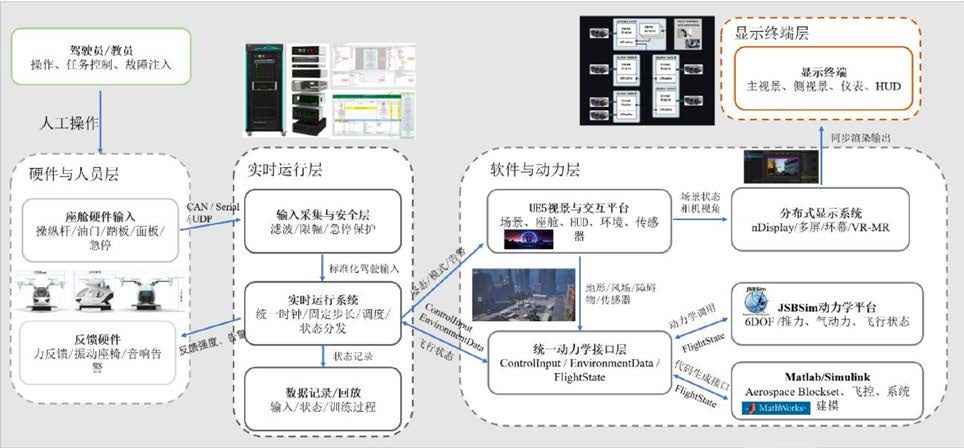
·低空飞行模拟器通过高保真三维场景、实时飞行动力学、座舱交互硬件、分布式显示系统和数据记录分析能力,构建可重复、可控、可扩展的仿真环境
主要产品/子产品
低空飞行性能测试方案(AirTest 数采分析软件)
数据链路由远程通讯链路(≥5km 实时回传)、本地存储与上位机组成;AirTest 软件提供协议参数设置、试验类型选择、数值/曲线/图表实时展示、轨迹回放、国标分析、坐标系转换、围栏/障碍物边界标定与实时轨迹相对关系监测、特殊测试、报告输出及软件升级等功能,为验收和日常检测留痕。
质量质心测量台
针对民用多旋翼无人机系统及部件的质量特性专项测量需求设计,严格对标 GB/T 38058-2019 第 6.2.4 条'质量和质心'要求,可精准完成整机及部件质量测量(含不同任务载荷工况)、三维质心位置测量(悬垂法等),并核验质心是否处于允许的最大质心范围内,量程覆盖轻小型到中大型无人机,配套安全防护与故障保护机制。
低空三轴转台方案
面向无人机飞控、惯性测量单元(IMU)及组合导航系统的姿态标定与台架验证,支持多姿态定位、角速率激励、摇摆激励、同步数据采集及误差分析,可用于 GB/T 38058-2019 第 6.6.1 条静态姿态精度相关试验及飞行试验前的飞控和导航系统功能验证,配套安全限位与故障保护机制。
低空噪声检测系统
根据 GB 42590-2023《民用无人驾驶航空器系统安全要求》设计的高度集成化噪声测量仪器,用于测量无人机悬停与飞行状态下产生的噪声水平;由多通道信号分析仪、自由场/压力场传声器、前置放大器、多要素气象站和声校准器等组成,通过指定位置测得的噪声频谱精确捕捉和分析无人机噪声的强度和频谱特征。
旋翼动力系统测试方案
面向无人机及 eVTOL 旋翼动力系统研发与验证,支持推力、扭矩、转速、电压、电流、功率、效率及温升等参数同步测量,可开展稳态工况、动态响应、动力匹配、耐久和故障保护试验,为最大起飞质量、续航时间、爬升性能等整机指标的设计与分析提供基础数据。
低空立式跌落试验台
面向微型、轻型民用无人驾驶航空器的整机跌落安全试验,依据 GB 42590-2023 第 5.6 条相关要求设计,可根据试验要求设置跌落高度和释放姿态,开展等效 10m 高度的整机自由跌落试验,并通过高速摄像机及数据采集系统记录跌落姿态、碰撞过程和结构失效情况;中大型无人机、机体结构件或动力电池组件的跌落与冲击试验可定制设备配置及试验方案。
无人机整机及结构件静力加载系统
面向无人驾驶航空器整机及结构件静力强度试验,可根据机体结构、载荷路径和考核部位定制多通道加载机构及专用夹具,支持结构扣重、分级加载、载荷保持以及载荷、位移、应变等参数同步采集,记录结构变形、破坏载荷和破坏部位,可依据 GB 42590-2023 第 5.4 条结构强度试验方法进行配置。
GNSS 模拟器+室内定位方案
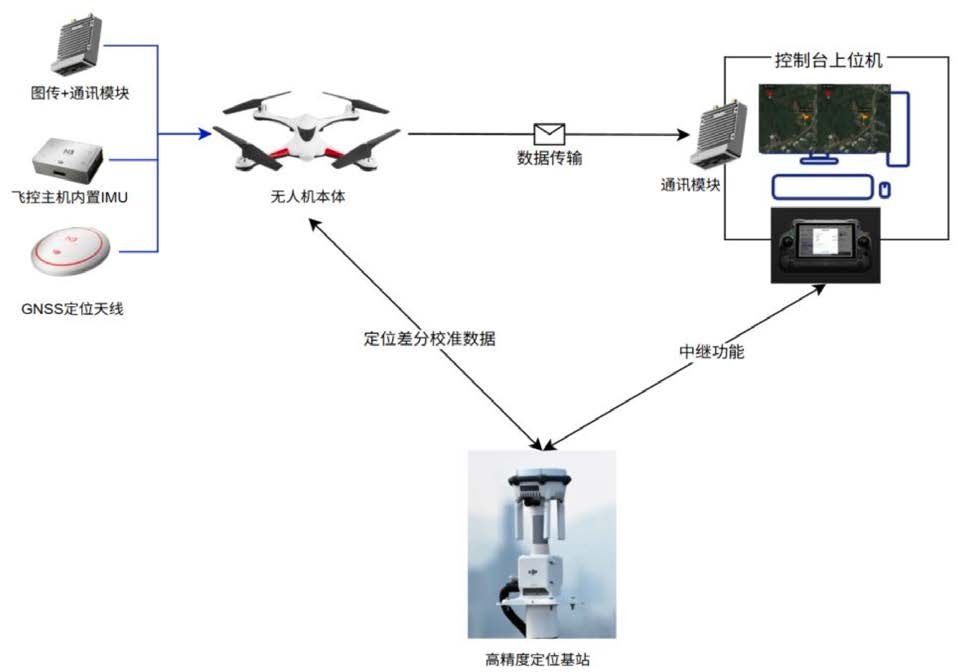
由 GNSS 定位天线、飞控主机内置 IMU、图传+通讯模块、高精度定位基站(提供定位差分校准数据和中继功能)与控制台上位机组成,实现:①定位导航性能验证(首次定位时间 TTFF、定位精度、动态跟踪、信号捕获及重捕获、RTK 差分定位、GNSS 干扰/欺骗测试);②飞控性能验证(悬停稳定性、姿态控制、横向/高度偏移、轨迹跟踪、自动路径飞行、起飞/下降/盘旋测试);③复杂环境模拟验证(风场环境、雨雾模拟、视觉环境融合测试)。
低空飞行模拟器(飞行仿真模拟测试方案)
系统分为硬件与人员层(座舱硬件输入、力反馈/振动座椅/音响告警等反馈硬件)、实时运行层(输入采集与安全层、实时运行系统、数据记录/回放)、软件与动力层(UE5 视景与交互平台、JSBSim 动力学平台、Matlab/Simulink、统一动力学接口层)与显示终端层(主视景/侧视景/仪表/HUD,Display/多屏/环境/VR-MR 分布式显示),可用于飞行汽车方案展示、驾驶员训练、飞控算法验证、人机交互验证、任务流程演练和故障处置训练。
